
Presentation
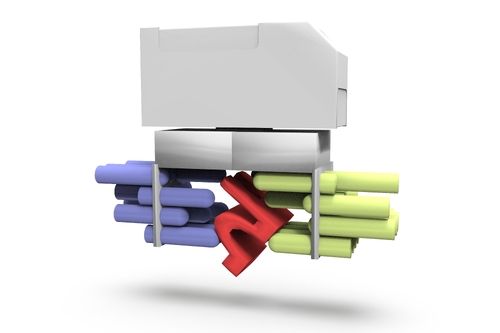
Designing Pin-pression Gripper and Learning its Dexterous Grasping with Online In-hand Adjustment
SessionRobots in the World
DescriptionWe introduce a pin-pression gripper featuring parallel-jaw fingers with 2D arrays of independently extendable pins, allowing instant shape adaptation to target object geometry and dynamic in-hand re-orientation for enhanced grasp stability. Reinforcement learning with curriculum-based training enables flexible, robust grasping and grasp-while-lift mode, validated by sim-to-real experiments with superior performance.
Event Type
Technical Paper
TimeWednesday, 13 August 20259:20am - 9:30am PDT
LocationWest Building, Rooms 118-120
ACM Digital Library
Journal Papers' PDFs
Conference Papers' PDFs
Conference Papers' PDFs
Session Time & Location
Sunday, 10 August 20256:00pm - 8:45pm PDTWest Building, Ballroom AB
Wednesday, 13 August 20259:00am - 10:30am PDTWest Building, Rooms 118-120
Livestreamed
Recorded
